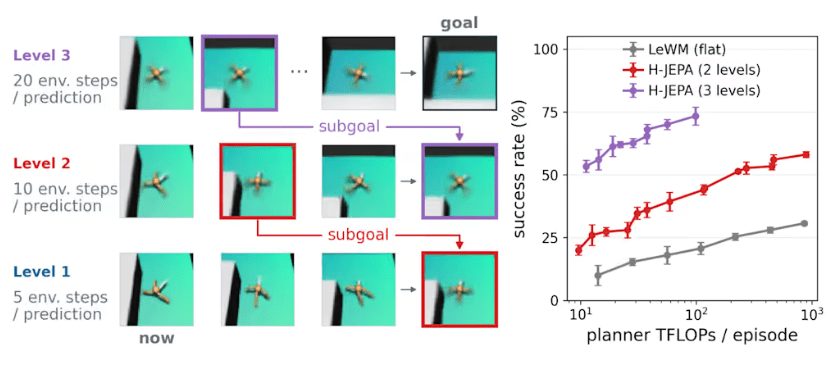
얀 르쿤이 참여한 연구진이 시간 범위와 추상화 수준을 계층별로 분리한 월드 모델 'H-제파(H-JEPA)'를 공개했다. 기존 단일 계층 모델은 단기 동작과 장기 목표를 하나의 잠재공간에서 처리해 예측 정확도가 떨어졌지만, 3계층 H-제파는 개미 로봇 미로 탐색 실험에서 성공률을 18%에서 73%로 끌어올렸다. 각 계층은 5·10·20프레임 등 서로 다른 시간 규모를 담당하며 SIGReg 정규화 장치로 잠재 표현의 붕괴를 방지하고 종단 간 학습으로 함께 훈련된다. 연구진은 향후 상위 계층 표현을 자연어와 연결해 로봇이 언어 지시를 이해하고 계획하도록 확장할 계획이라고 밝혔다.
- •H-제파는 시간 범위와 추상화 수준을 계층별로 분리해 단기 동작과 장기 목표를 함께 처리한다.
- •개미 로봇 미로 탐색 실험에서 3계층 모델이 단일 계층 대비 성공률을 18%에서 73%로 높였다.
- •SIGReg 정규화 장치가 복잡한 계층 간 학습 과정의 잠재 표현 붕괴를 방지한다.
- •일부 짧은 에피소드의 조작 환경에서는 깊은 계층의 데이터 부족으로 성능이 떨어지기도 했다.
- •연구진은 상위 계층 표현을 자연어와 연결해 언어 지시 기반 로봇 계획으로 확장할 계획이다.
0단 자동
AI가 규칙대로 쓰고 그대로 게시했습니다. 사람이 따로 보지 않았습니다.
- 규칙 판
- 규칙 판 도입 이전 기사입니다.
- 남기는 것
- 규칙 판 · 모델 · 시각
- 판 기록
- 아직 없습니다.
얀 르쿤의 월드 모델 'H-제파', 단·장기 계획 분리로 로봇 경로 계획 성공률 73% 달성
- 1.얀 르쿤 참여 계층형 월드모델 'H-제파', 앤트메이즈 미로탈출 성공률을 18%에서 73%로 끌어올림
- 2.시간·추상화 수준을 계층별로 분리, 1단계는 5프레임 상위는 10·20프레임 단위로 예측하며 연산량도 감소
- 3.최상위 계층이 큰 방향을 정하고 하위 계층이 세부 동작을 수행하는 상하향식 계획 구조
- 4.실제 로봇 데이터셋 DROID에서 역동역학 손실 추가로 경로 충실도 개선, 물리적 로봇 성능은 추가 검증 필요
왜 중요한가?
기존 월드모델이 단기 동작과 장기 목표를 한 잠재공간에서 처리해 장거리 예측력이 떨어졌던 한계를, 르쿤의 스타트업 AMI가 시간·추상화 분리 계층 구조로 해결하며 로봇 내비게이션·물류 자동화 등 실제 응용에 다가섰다.
본문 미리보기
기존 월드 모델은 단기 세부 동작과 장기 목표를 하나의 잠재 공간에서 동시에 처리하며 예측 정확도가 떨어지는 한계가 있었다. 얀 르쿤이 참여한 새로운 연구에서는 시간 범위와 추상화 수준을 단계별로 분리한 계층형 월드 모델 ‘H-제파(H-JEPA)’를 해결책으로 제시, 시뮬레이션 미로 탐색 실험에서 단일 계층 모델의 성공률을 18%에서 73%로 높였으며 계획에 필요한 연산량도 줄였다.뉴욕대학교(NYU) AMI 랩을 비롯해 인리아(INRIA Paris), 브라운 대학교 등 글로벌 산학 공동 연구진은 지난 5일(현지시간) 로봇의 장기 목
전체 내용이 궁금하다면?
원문을 직접 읽어보세요
이 글이 만들어진 과정
- 11:24AI 초안