로봇 파운데이션 모델 기업 피지컬 인텔리전스가 외부 개발자에게 로봇 모델의 호스팅형 미세조정과 추론을 제공하는 'Pi API' 베타를 공개했다. 개발자가 로봇 데이터를 업로드하면 회사가 관리하는 인프라에서 미세조정을 수행하고 완성된 모델을 호스팅 게이트웨이로 제공하는 구조로, 오픈소스 모델 π0·π0-FAST·π0.5를 기반으로 한다. 유타의 무인 굴착기 운영업체 액터(Actor)를 비롯해 샌프란시스코의 듀얼암 로봇 기업 알몬드 등 초기 사용자들이 나흘간의 반복 조정만으로 실제 작업에 모델을 적용하는 성과를 보였다. 회사는 베타가 다양한 산업·하드웨어에서 실용적 자율성을 구현할 수 있는지 시험하는 첫 단계라고 설명했다.
- •외부 개발자용 'Pi API' 변았개버제 공개, 대기 목력 신청으더에 접거 제고 제개
- •π0·π0-FAST·π0.5 오픈소스 로보 모델 기반, 호스팅형 미세조정·추린 제고
- •유타 액토의 무인 건착기, 샌프론시스코 알몬드의 뒌얃 로보 뎱이 초기 적용 사례
- •알몬드는 나흘간 API로 반복 조정해 자사 조립용 스페이서 데버링 작업 성산
- •일미·스위스·미국 등 다양한 환경에서 초기 사용자 테스트 진행 중
0단 자동
AI가 규칙대로 쓰고 그대로 게시했습니다. 사람이 따로 보지 않았습니다.
- 규칙 판
- 규칙 판 도입 이전 기사입니다.
- 남기는 것
- 규칙 판 · 모델 · 시각
- 판 기록
- 아직 없습니다.
Physical Intelligence Opens Pi API Beta for Robot Foundation Models
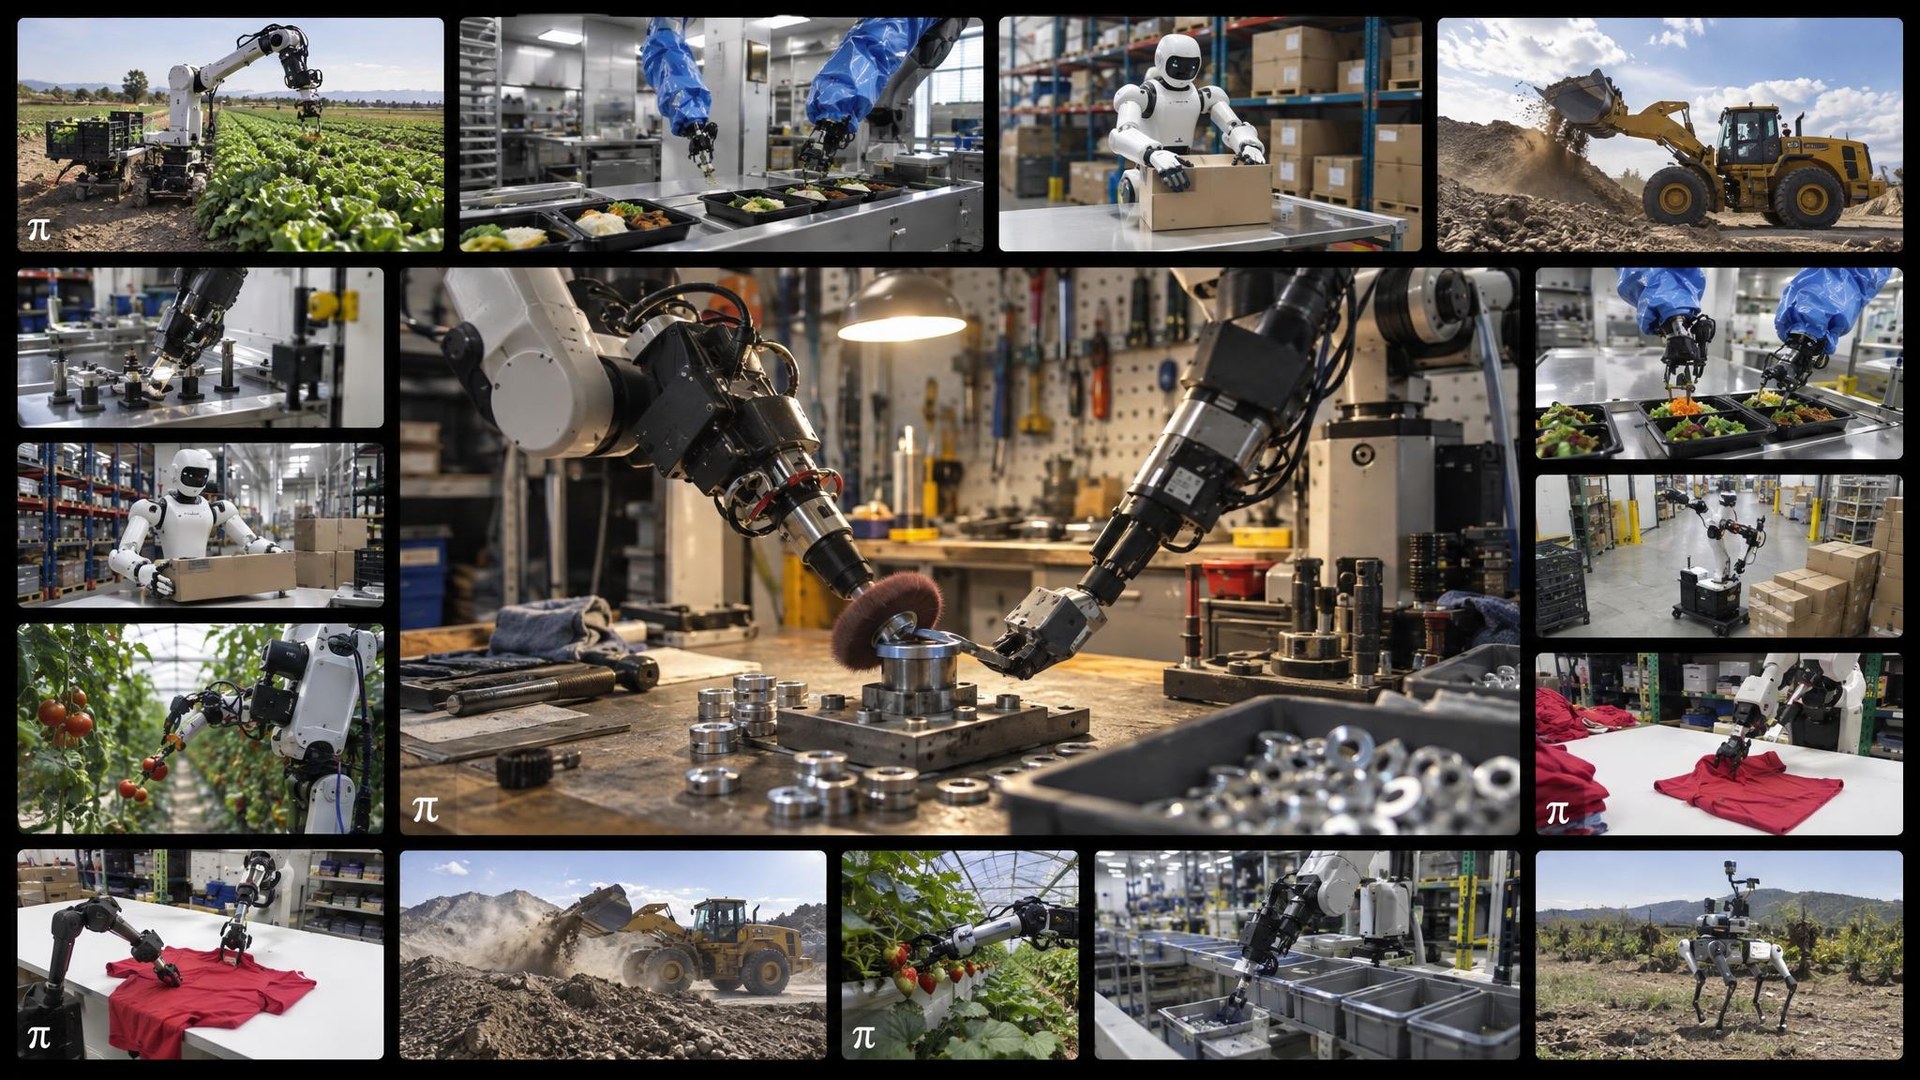
- 1.피지컬인텔리전스, 로봇 파운데이션 모델을 외부 개발자에 제공하는 'Pi API' 베타를 대기자명단 방식으로 공개
- 2.개발자가 로봇 데이터를 업로드하면 회사 관리 컴퓨팅에서 파인튜닝 후 호스팅 게이트웨이로 추론 제공
- 3.π0·π0-FAST·π0.5 등 비전-언어-액션 모델을 오픈소스로도 공개(Apache-2.0, openpi 저장소)
- 4.유타주 액터社는 무인 휠로더가 덤프트럭에 자재를 싣는 실제 상용 배치 사례를 선보임
왜 중요한가?
로봇 파운데이션 모델을 자체 인프라 없이도 데이터 업로드만으로 파인튜닝·배포할 수 있게 하는 관리형 API로, 범용 로봇 AI의 상용화 장벽을 낮추는 시도로 평가된다.
본문 미리보기
Physical Intelligence announced the Pi API beta on October 13, 2026, making its latest robotic foundation models available to outside developers for hosted fine-tuning and inference. Access to the beta runs through a waitlist, with applicants asked to describe what they want to build. Under the workflow laid out in the announcement, a developer uploads robot data, launches fine-tuning on compute and infrastructure that Physical Intelligence manages, and accesses the fine-tuned model through a…
전체 내용이 궁금하다면?
원문을 직접 읽어보세요
이 글이 만들어진 과정
- 10:53AI 초안