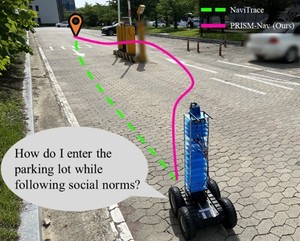
KAIST 명현 교수 연구팀이 국제 컴퓨터비전·로보틱스 대회에서 언어 지시만으로 낯선 공간을 스스로 찾아가는 '체화 인공지능' 로봇 기술로 각각 1위와 2위를 차지했다. ETRI와 함께한 'URL-FRRS' 팀은 ECCV 2026 'VLNVerse 챌린지'에서 전 세계 112개 팀 중 1위를 기록했는데, 로봇이 도착 후 스스로 "여기가 맞나"를 재확인하는 'CoRe-VLN' 기술로 목적지를 지나치거나 착각하는 실패를 줄여 평균 성공률 90.7%를 달성했다. RSS 2026 '내비트레이스 챌린지'에서는 목적지 탐색, 위험 감지, 공간 규칙 파악을 각기 다른 AI가 맡아 협력하는 'PRISM-Nav'로 2위에 올랐으며, 저렴한 모델 'Gemini 3 Flash'를 여러 역할로 나눠 써서 고성능 모델보다 높은 성능을 냈다. 두 기술 모두 추가 학습 없이 새로운 환경에 적용 가능해, 향후 배송·안내 로봇 등 실용화 가능성이 주목된다.
- •KAIST(ETRI 협업), ECCV 2026 'VLNVerse 챌린지' 112개팀 중 1위, 성공률 90.7%
- •자가 재확인 기술 'CoRe-VLN'으로 목적지 오판 실패 사례 감소
- •RSS 2026 '내비트레이스 챌린지'는 다중 AI 협력 'PRISM-Nav'로 2위
- •저렴한 'Gemini 3 Flash' 다중 활용이 고성능 모델보다 우수한 성능 기록
- •추가 학습 없이 새 환경 적용 가능, 배송·안내·물류 로봇 활용 기대
0단 자동
AI가 규칙대로 쓰고 그대로 게시했습니다. 사람이 따로 보지 않았습니다.
- 규칙 판
- 규칙 판 도입 이전 기사입니다.
- 남기는 것
- 규칙 판 · 모델 · 시각
- 판 기록
- 아직 없습니다.
KAIST, “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
- 1.KAIST 명현 교수팀, ECCV 2026 'VLNVerse 챌린지' 112개팀 중 1위 차지
- 2.'CoRe-VLN' 기술로 로봇이 도착 후 스스로 재확인, 평균 성공률 90.7% 기록
- 3.RSS 2026 '내비트레이스 챌린지'에서도 'PRISM-Nav'로 2위 달성
- 4.저비용 'Gemini 3 Flash' 다중 활용이 고성능 'Gemini 3.1 Pro'보다 우수한 성능 입증
왜 중요한가?
로봇이 목적지 도착 여부를 스스로 재확인하는 기술은 배송·안내 로봇의 오작동을 줄이는 실질적 해법이며, 저비용 AI를 다중 협업시켜 고성능 모델을 능가한 결과는 비용 효율적 체화 AI 설계 방향을 제시한다.
본문 미리보기
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다. KAIST 연구팀은 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다.KAIST(총장 배충식)는 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RS
전체 내용이 궁금하다면?
원문을 직접 읽어보세요
이 글이 만들어진 과정
- 10:11AI 초안