구글이 13일 로봇이 물리 법칙과 3D 공간을 추론해 동작을 가상 시뮬레이션에서 검증하도록 돕는 모델 '로보틱스용 제미나이 4 아르곤'을 공개했다. 기존 RT 시리즈가 로봇을 직접 구동하는 모델이었다면, 아르곤은 물리 시뮬레이션 환경을 자동 구축해 학습 데이터를 생성하는 '상위 추론 설계 엔진' 역할을 한다. 체화 추론(ERQA) 벤치마크에서 도구 없이 추론만으로 87%를 기록해 다른 최첨단 모델을 앞섰으며, 보스턴 다이내믹스의 4족 로봇 '스팟'을 제어해 쓰레기통 페달을 밟고 뚜껑을 여는 작업도 시연했다. 아르곤이 생성한 학습 데이터로 범용 VLA 모델의 작업 성공률을 56%에서 75%까지 끌어올렸다.
- •아르곤은 로봇을 직접 조작하지 않고 물리 시뮬레이션 환경을 구축해 학습 데이터를 생성하는 역할을 한다.
- •체화 추론(ERQA) 벤치마크에서 추론만으로 87%를 기록해 최첨단 성과를 냈다.
- •보스턴 다이내믹스의 4족 로봇 스팟을 제어해 쓰레기통 페달을 밟는 작업을 시연했다.
- •아르곤이 만든 학습 데이터로 범용 VLA 모델의 작업 성공률이 56%에서 75%로 올랐다.
0단 자동
AI가 규칙대로 쓰고 그대로 게시했습니다. 사람이 따로 보지 않았습니다.
- 규칙 판
- 규칙 판 도입 이전 기사입니다.
- 남기는 것
- 규칙 판 · 모델 · 시각
- 판 기록
- 아직 없습니다.
구글, 물리 추론 강화한 '로봇용 제미나이 4 아르곤' 출시
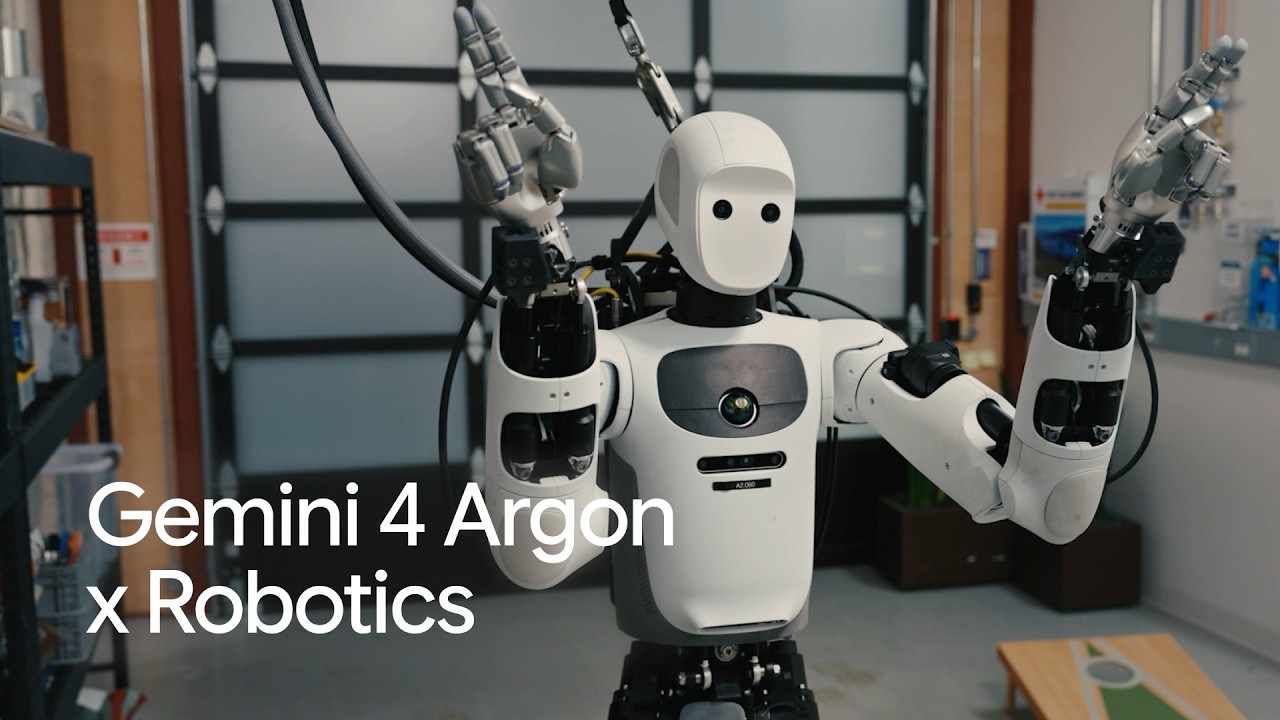
- 1.구글이 로봇 물리 추론·시뮬레이션 설계를 담당하는 '제미나이 4 아르곤 포 로보틱스' 출시
- 2.RT 시리즈 같은 직접 구동 VLA와 달리, 시뮬레이션 자동 구축으로 학습 데이터를 생성하는 추론 엔진
- 3.체화 추론(ERQA) 벤치마크서 추론만으로 87% 기록, 생성 데이터로 VLA 성공률 56%→75% 향상
- 4.보스턴 다이내믹스 스팟으로 쓰레기통 여는 작업 시연, AI 울트라 구독자에 제공
왜 중요한가?
로봇을 직접 조작하는 모델이 아니라 시뮬레이션 구축·학습 데이터 생성을 자동화하는 추론 엔진으로 포지셔닝해, 범용 VLA 모델의 성공률을 끌어올리는 간접 개선 경로를 제시한다.
본문 미리보기
구글이 로봇이 실제 환경을 이해하고 스스로 작업 방법을 개선하도록 돕는 AI 기술 개발에 나섰다. 물리 법칙과 3D 공간을 추론하고 가상 시뮬레이션에서 동작을 검증하는 방식으로, 로봇의 정교한 조작 능력과 작업 효율을 높이는 데 초점을 맞췄다. 구글은 13일(현지시간) 로봇의 물리적 상황 이해와 제어, 시뮬레이션 구축, 동작 개선을 지원하는 모델 ‘로보틱스용 제미나이 4 아르곤(Gemini 4 Argon for Robotics)’을 공개했다.영상과 3D 공간, 물리 법칙을 함께 추론해 로봇이 복잡한 작업을 수행하도록 돕는 모델로,
전체 내용이 궁금하다면?
원문을 직접 읽어보세요
이 글이 만들어진 과정
- 11:24AI 초안